三维视角,看见行业新可能
9 月 14 日我们开了个头,预告了本周四的 IoT 直播;今天到了直播前一日,把"传感器数据到底怎么进三维图"这件事讲细——四问、演示清单、提问入口,一次说清。 现场装了那么多传感器,数据最后去了哪?塔吊倾角、扬尘数值、泵站液位,大多先停在各自的系统里,再被人工翻看、比对、打电话确认。把"数据"和"现场位置"连起来,正是明天这场直播要讲透的事。 一、四问:现场数据怎么进三维图 我们不按教科
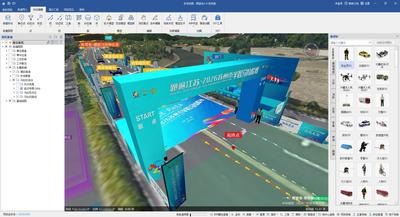
预案方案想得很快,落地却常常卡在"一个一个把模型摆上去"这件体力活上。 一、问题:最耗时的往往不是想方案,而是"摆东西" 做安保预案、战训沙盘或现场保全的人大概都有同感:真正难的不是把处置思路想清楚,而是把东西"摆"到场景里。 警戒桩、隔离栏、检查站、救援车辆、消防器材、通信装备、物资点……这些要素少则几十、多则几百。传统的做法是逐个拖拽、逐个调整朝向和高程,点位一多就完全靠体力。更麻烦的是,
水旱灾害防御强调汛前排查、汛期值守、汛后复盘,而泵站机组作为防汛排涝的枢纽节点,其设备状态的连续性记录,正是日常巡检中容易被忽略的一环。 水利工程与泵站巡检的一线,每天都在产生现场影像:机组运行时的外观状态、进出水渠的淤积与杂物、防护栏与标识的完好度、汛期前后的水位痕迹……这些画面本该是设备管理的依据,现实却常常是"谁当班谁知道、换个人就接不上"。把全景照片从"临时拍、随手存"升级为"按设备组
传感器装得越多,数据如果进不了空间场景,就只是一串串没有位置的数值。 在工地、泵站、隧道、园区这类工程现场,传感器已经很常见:烟感、液位、扬尘、噪声、振动、温度,经网关以 MQTT 上报,或经第三方平台 API 拉取。但数据到了后台,往往停留在表格和曲线里,和现场的三维模型是"两张皮"。真正有价值的用法,是让每个数值都回到它发生的空间位置,在三维GIS场景里实时呈现,超阈值就着色告警,告警触发
本周正值 2026 国家网络安全宣传周(9 月 15 日为校园日),数据合规的话题从办公电脑延伸到了工程现场。对工程单位来说,最实际的问题不是"要不要上云",而是"我的成果数据,究竟存在谁的服务器上"。 一、工程数据的三类敏感点 工程数字化推进到今天,沉淀下来的成果大致分三类,每一类都和"归谁管"直接相关: 设计图纸:CAD、BIM 原始设计文件,是项目的"底稿",一旦外发便难以收回。 监测
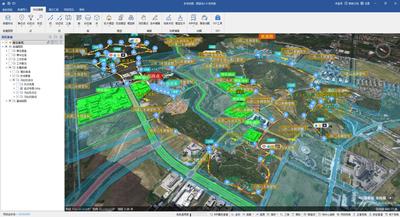
预案做完锁进柜子,下次演练还得从头改——三维预案的价值,不在于"做一遍",而在于"用多次"。 一、预案做完就封存,是多数单位的常态 公安、消防、应急等安防单位的预案,大多以 Word 文档加几张平面图的形式存在。重点部位在哪、力量怎么部署、疏散路线怎么走,全靠读的人自己在脑子里拼三维。一次演练结束,预案回到档案柜;等到下次演练,场地没变、任务类似,却往往要从头读、重新改,上一轮演练发现的路线瑕

耕地保护与国土执法对"现场留痕"的要求越来越高,但多数基层单位的地块现状,仍散落在不同人的手机相册里——要核对一块地,先得挨个问"谁拍过"。 土地管理的一线,每天都在产生现场影像:巡查发现的疑似违法占地、季度复拍的耕地现状、拟征收地块的边界、设施农用地的实际用途……这些画面本该是管理决策的依据,现实却常常是"谁拍的谁知道、换个人就找不到"。把航拍全景从"个人相册"升级为"按地块组织的项目级资产
一、照片没错,错的是"读数" 把无人机拍的全景照片拖进地图软件,往往会看到一个不太舒服的结果:照片里明明是这个路口,地图上却整体偏出去几十米,画面还歪了一点点;转到另一个方向,偏差又变了。 照片本身是清楚的,问题出在照片自带的那几项位置与姿态读数上——它们的精度,和底图数据差了不止一个量级。 先说全景照片为什么值得校。一次拍摄就能完整留存现场 360° 全貌:工程与测绘领域用它记录施工进度、隐蔽
2026 地理信息技术创新大会(9/9-9/10 北京)把「时空基础设施」推到台前——而它的地基,是多源空间数据的统一底座。 一、大会主线:GIS+AI、时空基础设施、自主可控 9 月 9 日至 10 日,2026 地理信息技术创新大会在北京举办。从公开信息看,本届大会的主线可以概括为三个词:GIS 与 AI 融合、时空基础设施、自主可控。这里只做背景性综述,不展开未经确认的现场细节。 把「时

作者: 中科图新技术团队 标签: #BIM #三维可视化 #GIS #数字孪生 #智慧城市 #工程数字化 阅读时间: 9分钟 三维场景做得再漂亮,没有实时数据,也只是一面「照片墙」——这是很多项目在搭完第一版三维底图后,很快会撞上的现实。 一、先问一个问题:三维场景到底回答了什么 我们花大力气做的 BIM 模型、倾斜摄影、点云、正射影像,本质上都在回答同一个问题:「这里长什么样」。 现状地
🔍
未找到匹配的文章