一、照片没错,错的是"读数"
把无人机拍的全景照片拖进地图软件,往往会看到一个不太舒服的结果:照片里明明是这个路口,地图上却整体偏出去几十米,画面还歪了一点点;转到另一个方向,偏差又变了。
照片本身是清楚的,问题出在照片自带的那几项位置与姿态读数上——它们的精度,和底图数据差了不止一个量级。
先说全景照片为什么值得校。一次拍摄就能完整留存现场 360° 全貌:工程与测绘领域用它记录施工进度、隐蔽工程、边坡与河道现状,一次飞行覆盖整段线路;巡检领域用它保存设备与线路的现场状态;应急场景用它快速留存灾情全貌;把同一点位不同时期的照片并列,就是一组可回看的多期对比资料。
更关键的一个容易被忽略的属性:全景照片是可定位、可叠加数据的。只要位置与姿态足够准,画面里的每一处地物都能换算成经纬度——照片就从"一张图"变成"一份能和地图数据对话的空间资料"。校准要解决的,就是这"足够准"三个字。

二、偏差从哪来:六类误差同时叠加
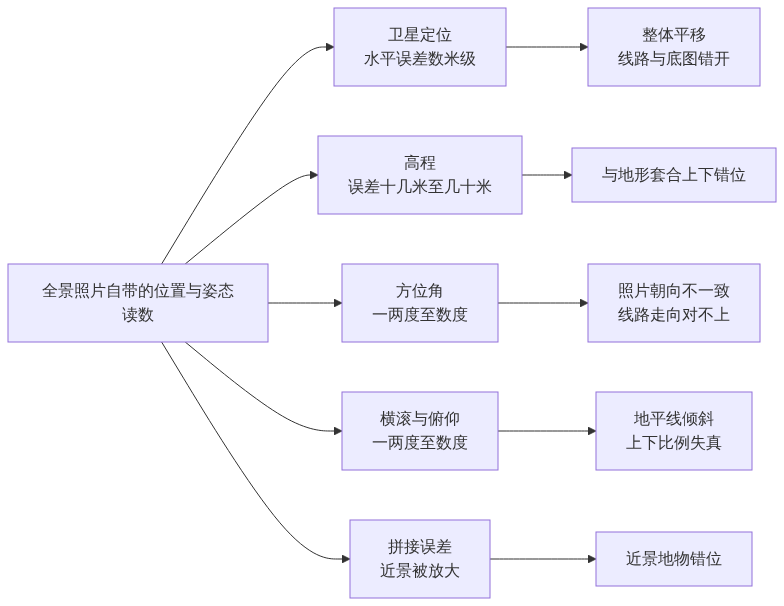
全景照片的位置与姿态来自机载传感器。这些传感器为飞行而设计,精度足以支撑航迹与稳定,但不足以支撑与地图数据的精确套合。以下几类误差同时存在、互相叠加:
| 误差项 | 典型量级 | 画面表现 | 叠加到地图后的后果 |
|---|---|---|---|
| 卫星定位精度不足 | 水平误差通常在数米量级,城市峡谷与林下更大 | 无明显表现 | 整体平移,整段线路与底图错开 |
| 高程误差大 | 常达十几米至几十米 | 天顶与地面比例不自然 | 与地图套合时上下错位,近处尤为明显 |
| 方位角误差 | 一两度至数度 | 画面整体旋转 | 同一地点不同照片朝向不一致,线路走向对不上 |
| 横滚角误差 | 常见一到数度 | 地平线倾斜 | 左右两侧地物一高一低 |
| 俯仰误差 | 常见一两度至数度 | 上下比例失真 | 高处杆塔、屋脊与地图位置错位 |
| 拼接误差 | 与镜头标定和拼接算法有关 | 同一地物不同方位略有位移 | 近处地物错位被放大 |
几类误差里,有两个坑值得单独说:
一是高程与俯仰在几何上难以分离。 相机高度升高,画面里的地物显得更低;相机俯仰向下压,地物也显得更低——对远处目标,这两种变化在画面上几乎无法区分。后果是:如果高程错了 30 米,程序完全可以通过把俯仰角扭几度把画面"凑合"过去,最终方位角看着没问题,俯仰角却是个错误的值。这类误差在单张照片内没有唯一解,必须给高程一个外部约束,或引入近处大俯角的点(这类点对高度最敏感)来打破近似等价。
二是方位角的影响随距离放大。 方位角差 1°,一百米远处就是约 1.7 米的横向错位,距离越远偏差越大。这也是为什么"看着差不多朝对了"的照片,线位落上去还是对不上。
三、两条校准路径:按用途选
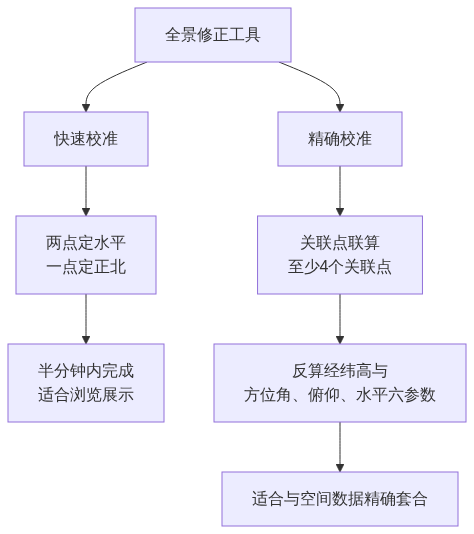
为了解决这些问题,我们开发了「全景修正工具」,提供两种校准方式,按场景选择:
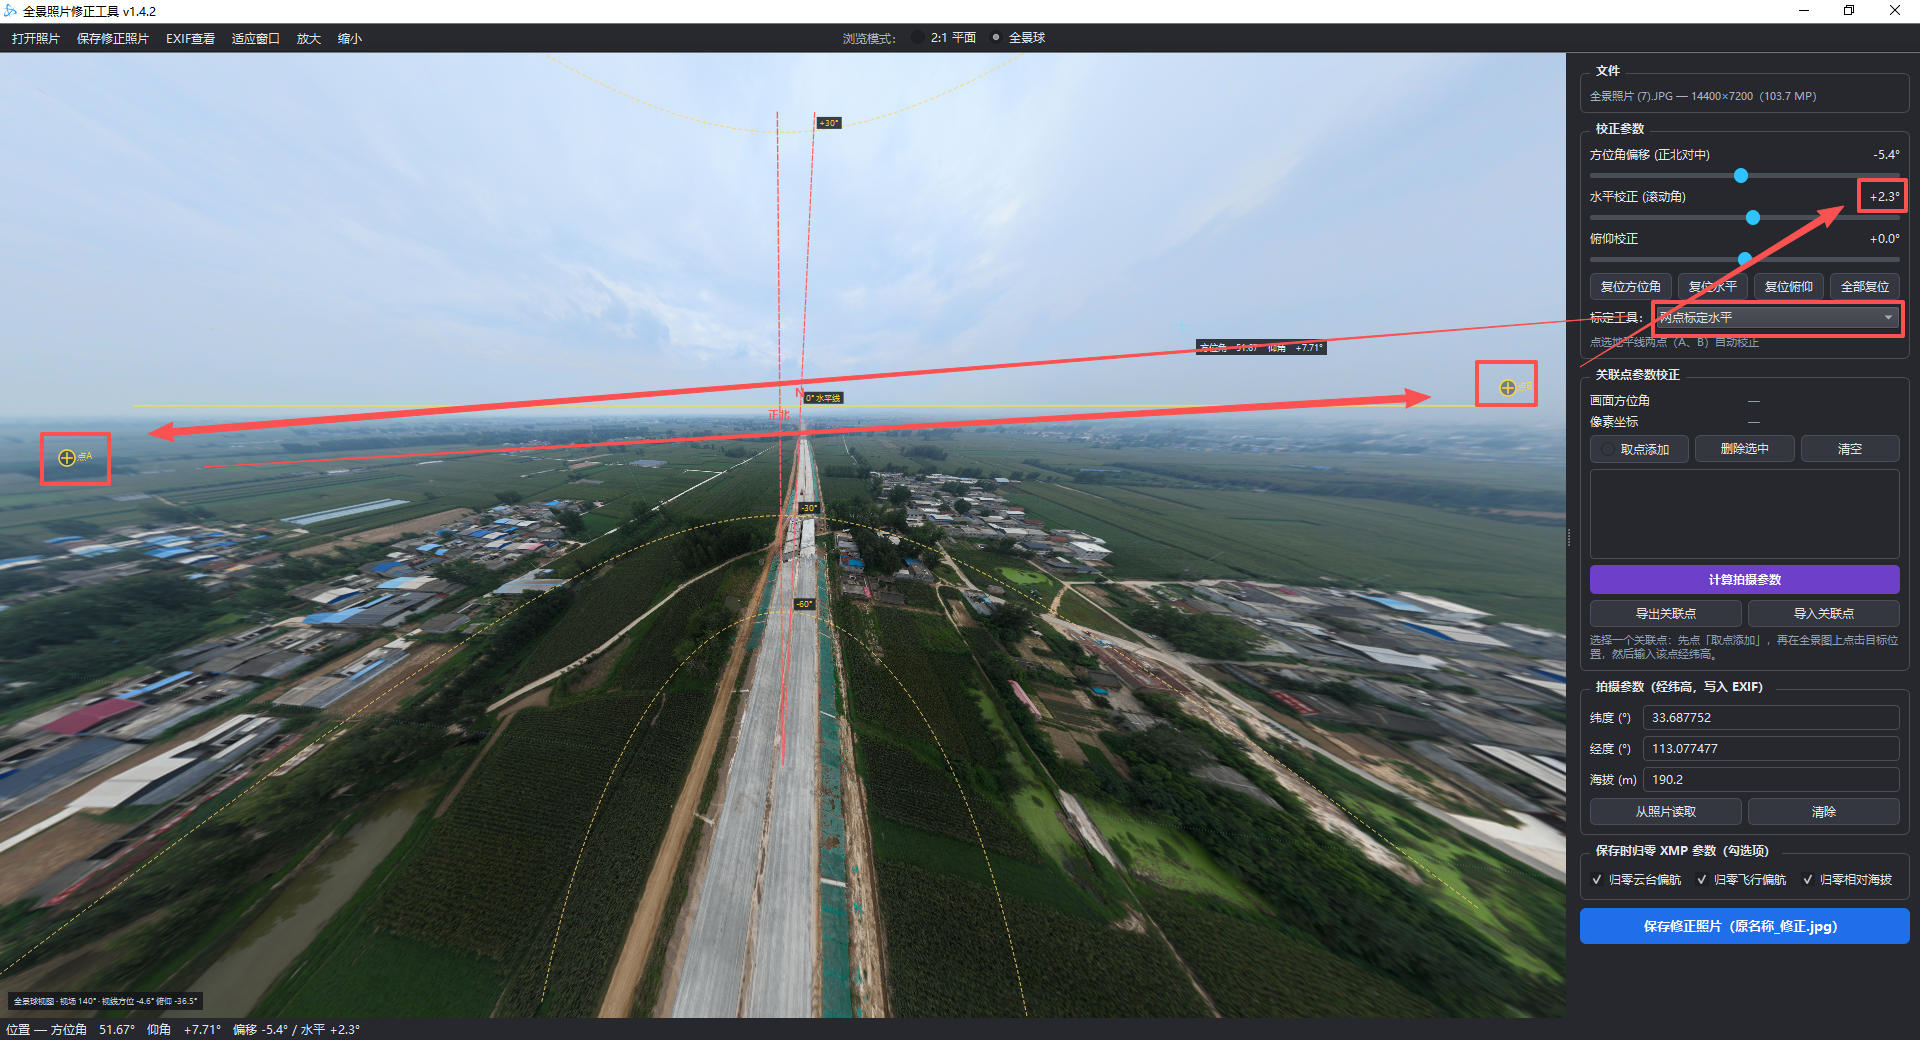
路径一:快速校准——两点定水平,一点定正北
现场只需要看一眼照片朝向是否合理时,用这条路径:在地平线上依次点击两个相距较远的点,程序自动算出水平校正角,把地平线摆平;再在画面中点击正北方向所在的位置,程序求出方位角偏移,把正北对中到画面中心。
只需要画面上有地平线和可辨认的北向参照,半分钟以内完成,适合浏览展示类使用。
路径二:精确校准——关联点联算位置与姿态
需要与其他空间数据精确套合时,用关联点联算(一般需要至少 4 个关联点):在全景图和实际地理数据中标出同一批地物,把这些地物的真实经纬高填进程序,由程序反算相机的经度、纬度、海拔与方位角、俯仰、水平六个参数。
程序把六个参数分阶段求解,每个阶段只依赖当时最可靠的信息:
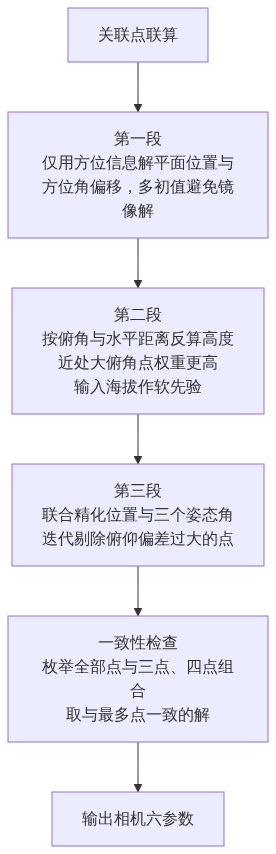
- 第一段只使用画面方位角解算相机平面位置与方位角偏移,采用多初值求解避免落到镜像解或局部解——这一步不使用俯仰信息,方位角精度不受参考点海拔与点击俯仰误差的影响;
- 第二段确定相机高度:按每个关联点的俯角与水平距离反算高度,近处大俯角的点权重更高;界面上填写的海拔作为软先验——数据约束足够时,高度会修正到与画面几何一致(修正范围在输入海拔上下 150 米以内);约束不足时,结果停留在输入值附近,不会让高度与俯仰互相补偿出一个看似合理但实际错误的结果;
- 第三段联合精化位置与三个姿态角,并迭代剔除俯仰偏差过大的点,从多个候选解里择优。
程序还会做一致性检查:枚举全部关联点以及所有三点、四点的组合分别求解,取与最多点一致的解——单个录错的点不会把整体结果带偏,并且会被明确指出行号。方位过于集中时,程序会提示几何欠定,放弃俯仰与水平,只保留可靠的方位角。
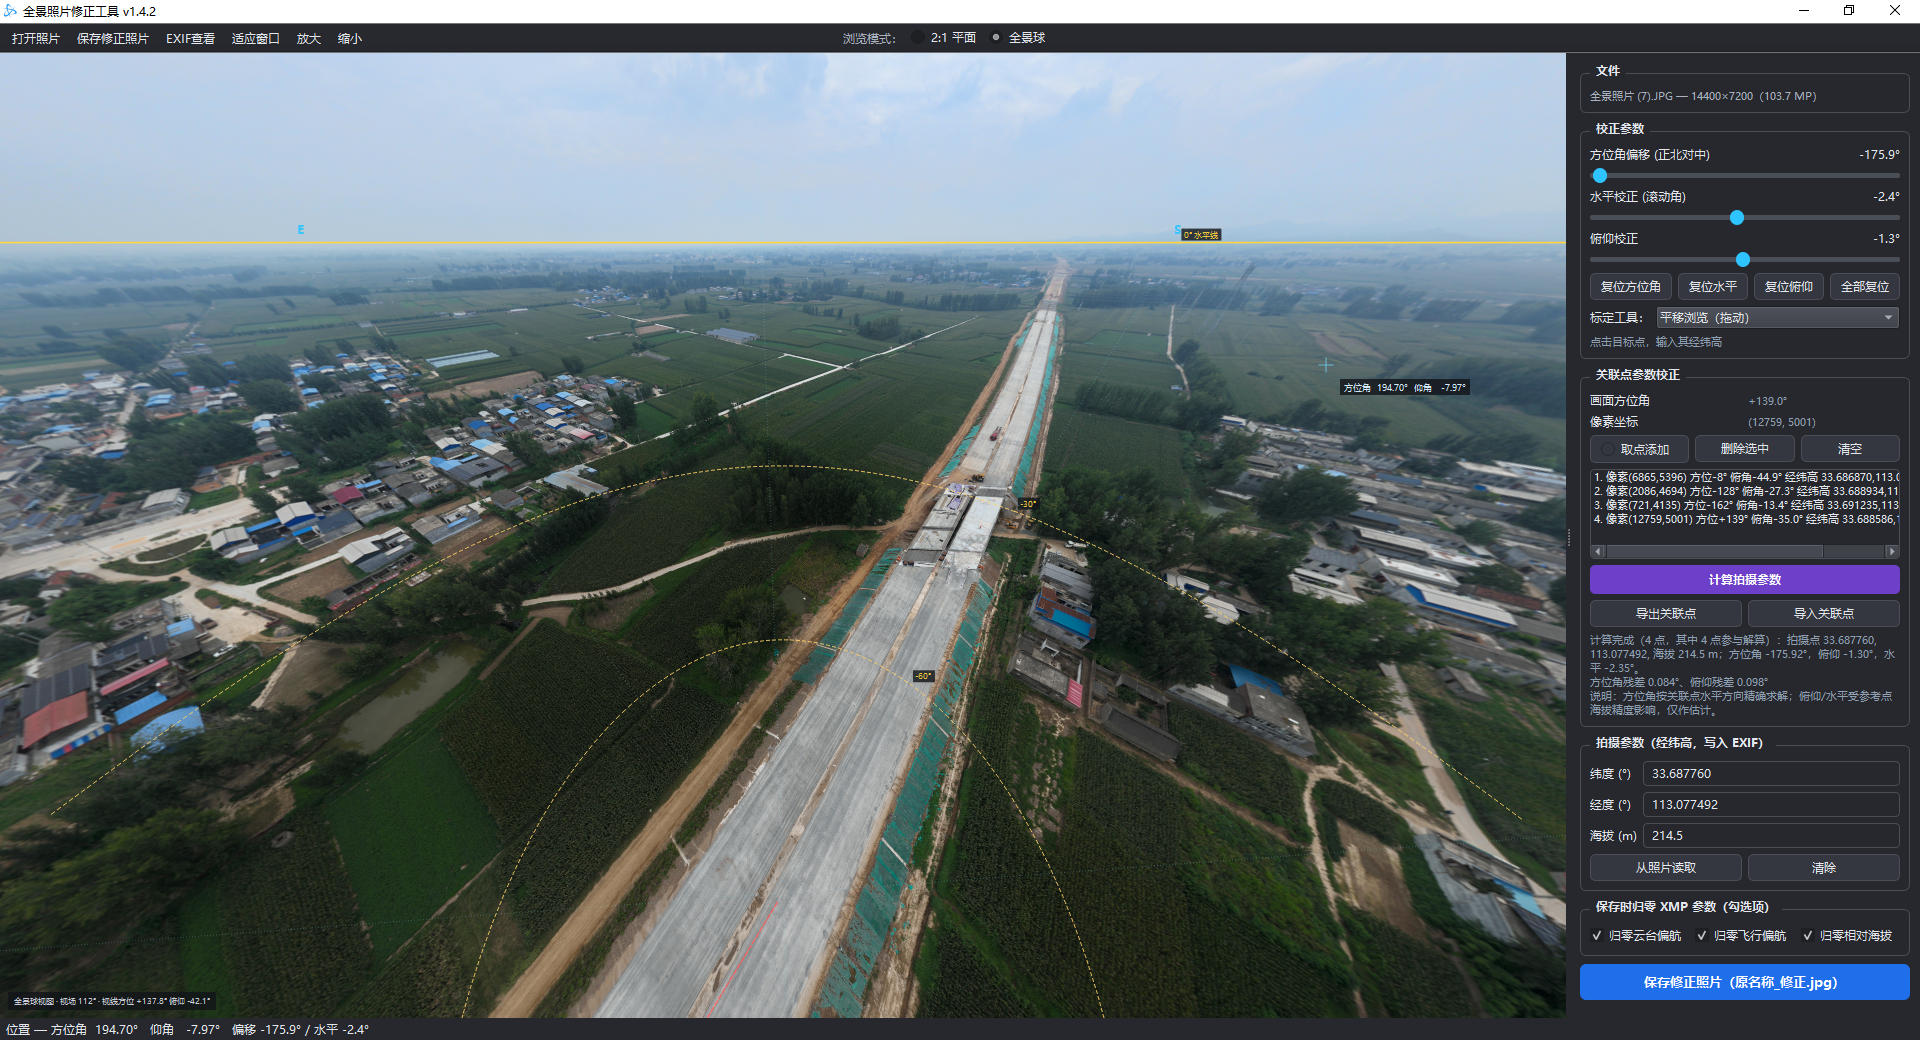
一组实测数据可以说明效果:四个关联点的全景照片,用工具的关联点联算后,计算结果反馈:水平修正:3.5米、高程修正:24.3米、方位角修正:-175.9度;水平修正:-2.4度;俯仰修正:-1.3度,由此说明原始全景照片自身的信息误差有多大。
取点的几点经验
关联点的质量决定解算质量:
- 点在清晰、边界明确的地物上(地面点,不要用地面以上的点),如建筑角点、道路交叉口、杆塔基座;取点时把画面放大;
- 各点方位尽量分散,不要集中在同一侧;山区条件下,包含一处有明显高度差或距离较近的地物,它对相机高度最敏感;
- 坐标用小数度填写,纬度 -90 至 90、经度 -180 至 180;最常见的错误是把经纬度填反,程序会通过各点偏差把这类错误指出来。
另一个便利之处:程序记录的是地物在源图中的位置,不随姿态参数变化——取好点之后再调整方位角或俯仰,已取的点不会失效。
四、校准之后:全景照片才算"空间数据"
校正完成的照片,位置与姿态已经与画面几何一致,可以上传到 720AI(720ai.com,无人机全景照片行业应用平台)使用。
在 720AI 里,全景照片不再是孤立的图像:
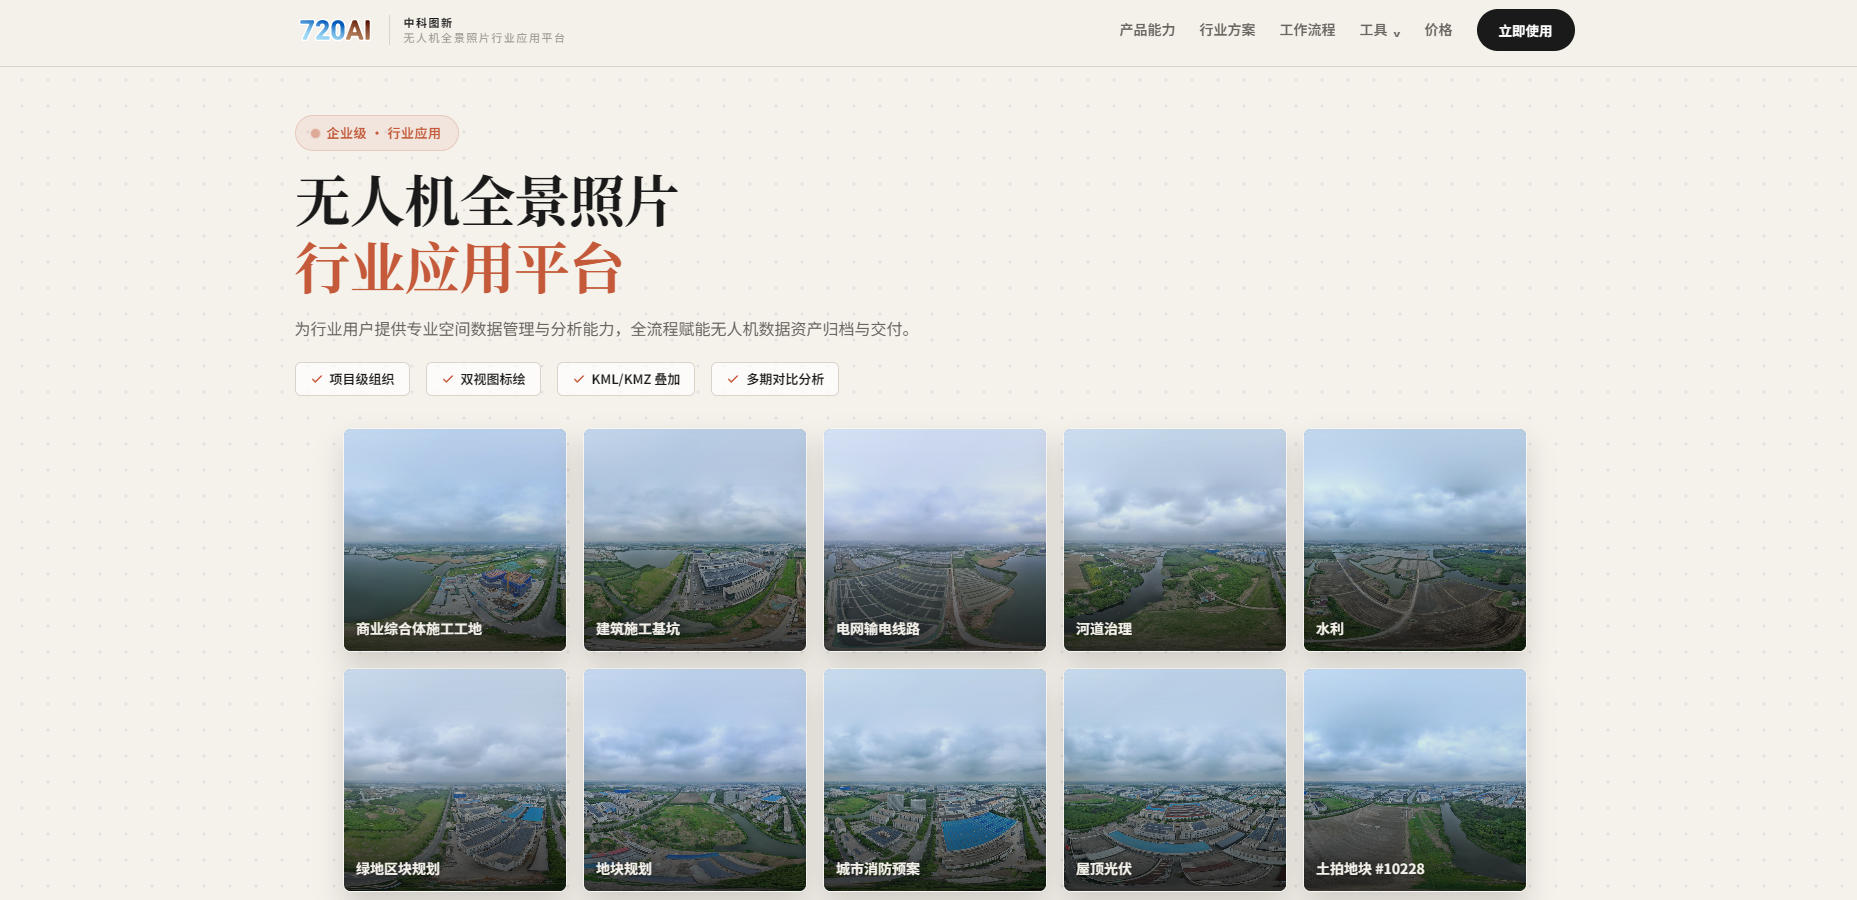
- KML/KMZ 叠加:设计线位、征地红线、巡检点位、行政区界直接落在全景画面的对应位置上,站在全景里就能看到某个桩号、某条边界线在实景中的确切位置;
- 双视图标绘:全景视图浏览标注与地图沙盘俯瞰联动,在地图上点选全景照片,直接进入现场视角核对;
- 多期对比:同一位置不同时期的照片并列,施工进展、植被变化、地形变化在同一视角下比对。
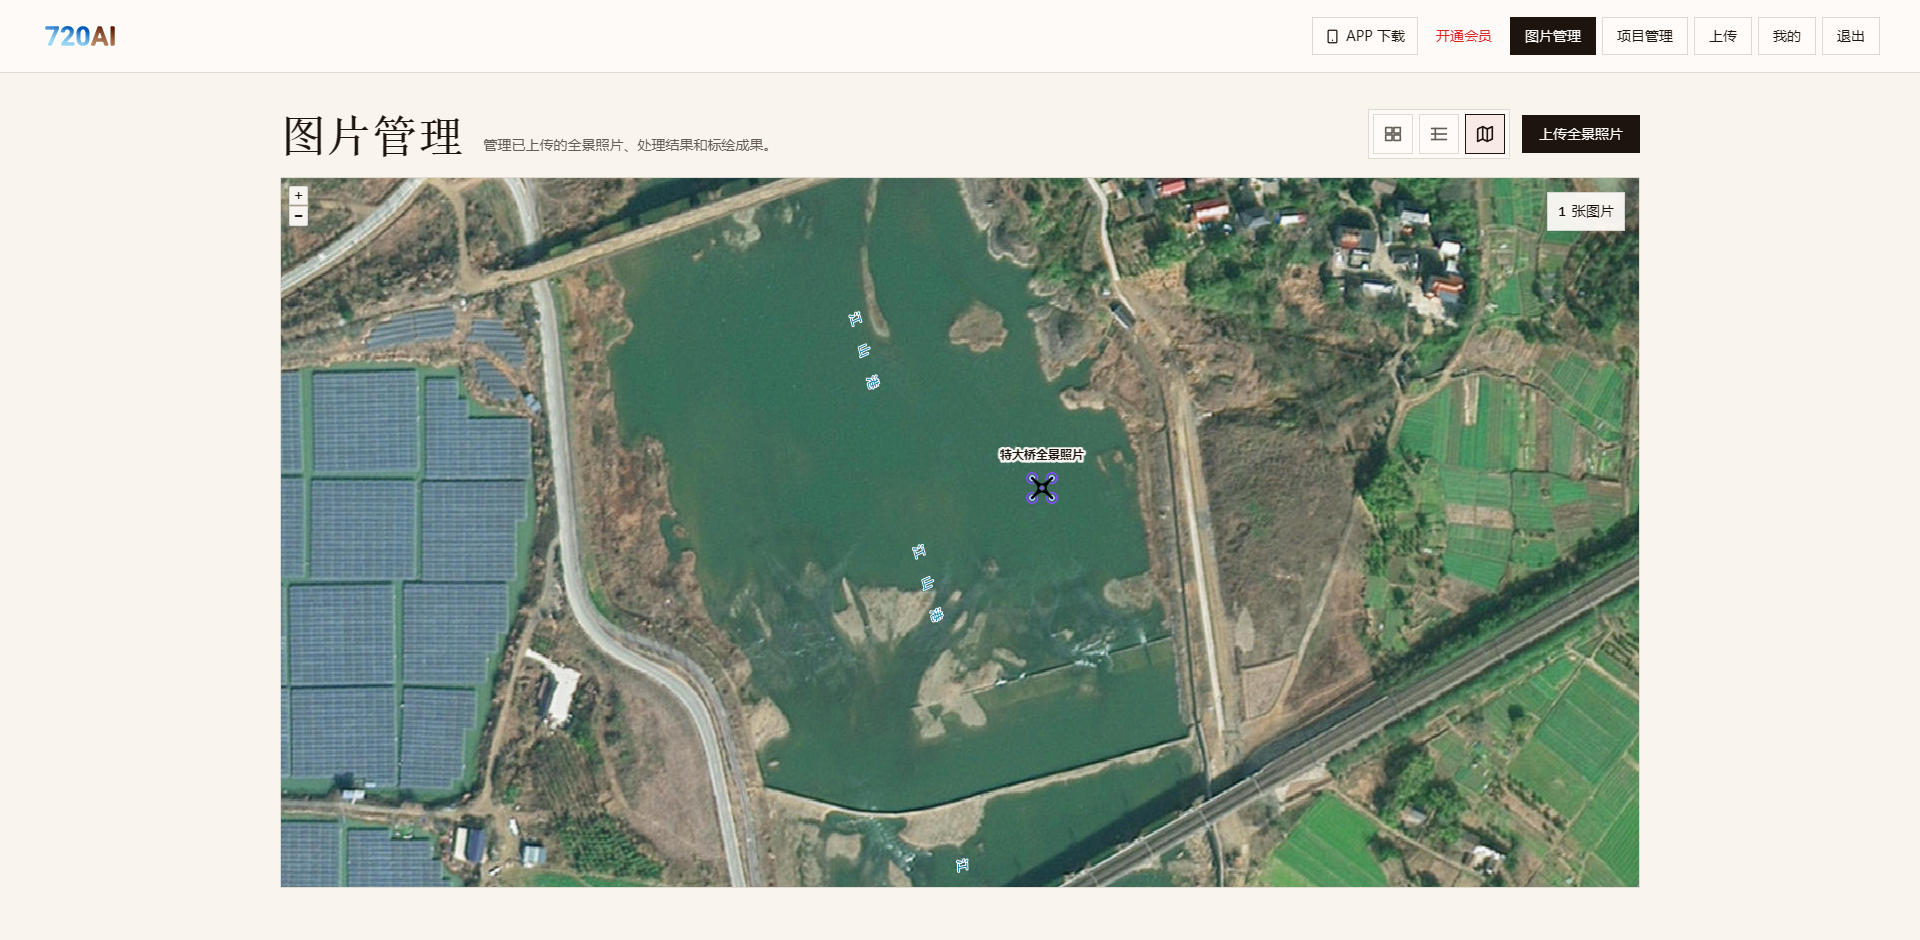
这也是校准的价值所在:照片的清晰度由相机决定,照片能不能用在地图上由元数据决定。 花几分钟把位置与姿态校准到位,一张全景照片才真正具备作为空间数据使用的能力。
五、获取「全景修正工具」
关注公众号「图新说」,回复关键词「全景校准」,即可获取全景修正工具下载链接。
一句话说清用法:全景照片拍回来 → 用工具校准 → 上传 720AI → 线位红线落实景、多期对比看变化。
720AI —— 把航拍全景照片变成项目级空间数据资产
图新说 | 让每一寸空间都有数字灵魂