作者: 中科图新技术团队 标签: #GIS #倾斜摄影 #点云 #全景照片 #实景三维 阅读时间: 8分钟
同样是把现场「搬」进电脑,为什么有人拿到一份倾斜摄影模型就够用,有人却非要再补一轮点云?
这个问题在三维成果的现场很常见。要回答它,得先把「现场常用的三维数据」这件事分清:它们其实不止一种,各有各的强项,也各有各的边界。把种类的边界认清,比反复争论「哪种数据更好」更有用。
一、三种数据各是什么
现场从「拍」到「建」,常见的三维数据大致有三种:倾斜摄影模型、点云、全景照片。它们的形态、采集方式与长处都不一样。
一是倾斜摄影模型,面状、连续。 它由多角度影像经空中三角测量与密集匹配生成,表面是带真实纹理的连续三角网,看起来像给现场罩了一层「外壳」。它没有明显的空洞,适合把大范围一口气铺开来看。它的长处是看整体关系与外观——范围有多大、各要素之间怎么连接、从哪个方向看更直观,在一整片模型上都能一眼看清。
二是点云,密、准。 它由激光扫描或影像密集匹配得到,是一堆带空间坐标的离散点。点与点之间没有面,也没有纹理,但密度高、精度好。它的长处是看细部与尺寸——某个构件的实际位置、两处之间的净距、某个角落的具体形态,点云能给出更扎实的依据。
三是全景照片,快、真实。 它在固定点位做环拍,记录的是当时、当地的一个完整视角。它没有可量测的三维几何,但胜在快且真实。它的长处是看现场状态与朝向——那会儿现场是什么样、某个方位对着什么、有没有临时的遮挡或堆料,全景照片最直接。
把三者的差异放进一张表:
| 数据类型 | 形态特征 | 一句话长处 | 典型采集方式 |
|---|---|---|---|
| 倾斜摄影模型 | 面状、连续、带纹理 | 看整体关系与外观 | 多镜头航空或无人机倾斜摄影 |
| 点云 | 离散、密集、带坐标 | 看细部与尺寸 | 激光扫描、影像密集匹配 |
| 全景照片 | 单点环拍、二维成像 | 看现场状态与朝向 | 全景相机或手机环拍 |
三种数据不是互相替代的关系,更像是观察现场的三副不同的「眼睛」。它们在「看得广」「看得细」「看得真」三个方向上各有所长:
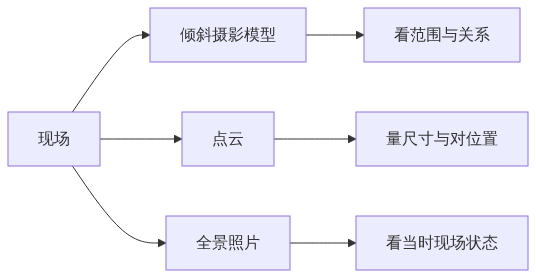
二、各自适用的三个问题
现场要回答的问题,落到三维数据上,其实可以归成三类。
一是看范围与关系,用倾斜摄影模型。 当你判断的是「这片场地整体怎么分布」「新建体块和周边道路是什么关系」「汇报时从哪个角度看最清楚」,倾斜摄影模型是顺手的选择。它面状连续,适合把大范围一口气铺开来。像公路、铁路、水利这类线性工程,用倾斜模型沿线铺一遍,走向与相邻关系一目了然。
二是量尺寸与对位置,用点云。 当你判断的是「这堵墙到那条管线的实际净距是多少」「新建结构与既有设施的碰撞点在哪」「这处高差能不能满足净空」,就需要点云这类带精确坐标的数据。倾斜模型能看,但它的表面是拟合出来的连续面,局部细节会被平滑掉;点云保留了更多原始细节,量测时的依据更扎实。
三是看当时现场长什么样,用全景照片。 当你判断的是「施工前这块地是什么状态」「某个点位上四个方向分别对着什么」「怎么让没到过现场的人快速建立空间感」,全景照片最省事。它把一个点位周围的状态完整记录下来,配合方向与位置,能补上模型里看不到的环境信息。
| 你要回答的问题 | 更合适的数据 | 原因 |
|---|---|---|
| 布置、关系、整体 | 倾斜摄影模型 | 面状连续,整体关系清楚 |
| 尺寸、位置、净距 | 点云 | 带精确坐标,细部保留多 |
| 当时状态、朝向、环境 | 全景照片 | 单点环拍,状态记录完整 |

三、混用的两个常见坑
三种数据各有边界,最容易出问题的地方,恰恰是把一种数据用在了另一种数据更擅长的场景里。
一是拿倾斜摄影模型去量精度。 倾斜模型的表面是影像匹配后重建出来的连续三角网,它的几何精度受影像质量、匹配算法、纹理条件影响,局部会有平滑、粘连甚至拉花。拿它去量厘米级的净距、判断构件是否相碰,结论并不可靠。它适合看「整体对了没有」,不适合看「差了几厘米」。
二是把全景照片当测量数据用。 全景照片是二维成像,虽然能表达方向,但单个画面无法直接给出可靠的三维尺寸。有人凭借全景里「看起来差不多」就下判断,最后发现实际位置对不上。全景照片的正确定位是记录现场状态,量测要交给带坐标的点云,或者经过控制点校准的数据。
四、一份成果里,它们怎么共存
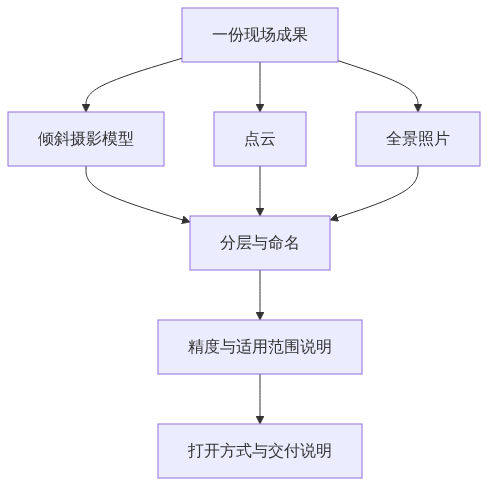
在真实项目里,三种数据往往不是二选一,而是同时存在、各自分工。要让一份成果交得出去、能被下一个人接住,有三件事要做。
一是各自分层与命名。 倾斜模型、点云、全景照片放在同一份成果里,应该在数据组织上分开:倾斜模型归一层,点云归一层,全景照片归一层,或者按点位归类。命名上保持同一套规则,能一眼看出数据类型、所在区域与版本。这样接手的人不必打开每一份文件去猜里面是什么。
二是各自写清精度与适用范围。 三种数据的精度水平差别很大,交付时要点明:倾斜模型大致到什么精度、适合看什么;点云是什么设备采集、精度大概多少;全景照片是哪次作业、在哪个点位环拍的。把每类数据的适用范围写清楚,使用者才不会把不该量测的数据拿去量测。
三是交付时说明用什么打开。 三种数据的格式与体量不同,能打开的软件也不同。交付说明里写清每类数据用什么打开、是否需要联网或特定环境,对方就能少走弯路。这一条不涉及技术难点,却常常是容易被省掉的部分。
五、一句行业语境
一个可参考的行业语境是:2026 年 10 月 12 日,福建省自然资源厅公开的实景三维漳州项目信息中提到,项目在同步生产数字正射影像、数字高程模型、倾斜三维模型、基础地理实体、城市三维模型等数据产品的同时,构建「地理场景+地理实体+元数据」标准化数据库。换句话说,数据不是采完就结束,还要靠一套清楚的组织方式,才能被下一个环节接住。本文只把它作为背景引用,不据此引申标准或要求。
六、小结
- 现场常见的三维数据有三种:倾斜摄影模型面状、连续,点云密、准,全景照片快、真实。
- 三类问题对应三种数据:看范围与关系用倾斜摄影模型,量尺寸与对位置用点云,看当时现场状态用全景照片。
- 两个常见的坑:拿倾斜摄影模型去量精度、把全景照片当测量数据用。
- 一份成果里三者可以共存,关键在分层与命名、精度与适用范围、打开方式三项说明。
延伸阅读建议:数据组织一侧可沿「分层与命名约定」继续深入;坐标与量测一侧可关注「点云配准与精度评定」方向。
让每一寸空间都有数字灵魂
参考来源:
🔧 工具推荐:如对文中三类现场数据的分层组织与一体化浏览感兴趣,图新说提供了倾斜摄影模型、点云与全景照片的统一加载支持,可查阅产品文档进一步了解。
话题标签: #GIS #倾斜摄影 #点云 #全景照片 #实景三维